Менло Research има публичен Python SDK за Asimov 1. Провереният changelog датира версия 0.1.0 на 9 октомври; Humanoids Daily описва новото съобщение за SDK и Edge на 12 октомври. Това са две различни дати — версия на софтуера и медийно съобщение — и не ги сливаме в измислен еднодневен старт.
Хранилището потвърждава лиценз Apache 2.0 и изискване за Python 3.12 или по-нов. Преди контрол SDK проверява съвместимостта с модела и Robot OS; changelog посочва Robot OS 0.2.3 или по-нов за тази промяна. Така новината има проверим технически артефакт, а не само видео с демонстрация.
Как се свързва приложението
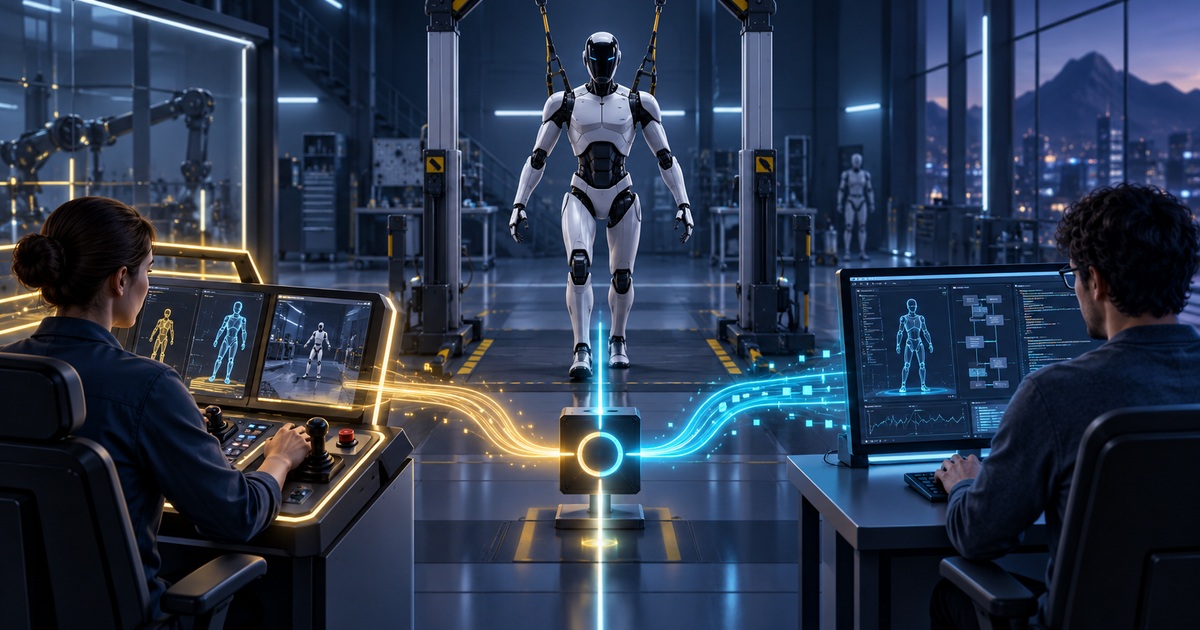
Официалната документация описва управление на стойка, баланс, движение, стави и медийни потоци. Командите минават през Asimov Edge. Cockpit и свързан gamepad имат по-висок приоритет от SDK. Същата документация предупреждава, че SDK не е авариен стоп. Възможността да се изпрати команда не трябва да се бърка с гаранция, че тя е подходяща за физическата среда.
В API описанието роботът е система със състояние и отделни контролни източници. Нашият редакционен прочит е, че това е важният архитектурен въпрос при роботите: кой в момента има право да командва, как се отстъпва контролът и как се вижда резултатът. Добавянето на още един модел или още един клиент не решава конфликт между две активни команди.
Какво още не е потвърдено
Публикацията на Humanoids Daily описва намерение за отваряне на Edge, но изрично казва, че редакцията не е открила изходния му код към своя преглед. SIExpo потвърди публичния SDK и неговата документация, но не установи публикуван Edge код. Затова не наричаме целия контролен стек вече отворен. Оригиналният X пост не беше достъпен за пряк прочит при тази проверка и не го използваме като самостоятелно проверен източник.
Безопасност и инженерна отговорност
Ръководството за безопасност разглежда проверките преди движение и зависимостта от правилно поддържано устройство и оператор. То е необходим контекст, а не сертификат за безопасност. Този материал не е инструкция да се включи реален робот без подготовка и не съдържа код за движение.
Редакционният ни пример е лабораторен процес, който първо наблюдава състоянието, после определя разрешения контролен източник и накрая проверява дали командата е изпълнена. При прекъсване трябва да бъде ясно какво е известно и какво остава несигурно. Изпратено, прието и физически изпълнено са различни събития; полезният интерфейс трябва да показва разликата.
Отвореният SDK улеснява разглеждането и изграждането на приложения, но не прави автоматично робота универсален автономен работник. SIExpo не е управлявал Asimov и не е измервал физическите му способности. Публикуваме наличния код, описаната архитектура и ясно ограниченото обещание за следващия слой.
Това разграничава и изводите от отворения код. Четимият клиент помага на разработчика да разбере заявената операция, но не установява надеждността на сензорите, задвижването или физическата среда. Те изискват отделни доказателства и тестове. Не извеждаме такива резултати от софтуерно хранилище.
Източниците са проверени на 13 октомври 2026 г. Данните за наличност и цените са към момента на проверката. Корицата е AI илюстрация, а не снимка на действително събитие.
Редакционна проверка (UTC): 2026-10-13T06:10:05.979402+00:00