На 30 октомври TDK обяви сензорно и компонентно портфолио за хуманоиди на Foxconn Technology Day в Тайпе, 30–31 октомври: позиция, ъгъл, NTC температура и пасивни компоненти. Съобщението не обявява завършен универсален робот.
Публичният адрес на съобщението съдържа „20261029“, но видимата дата на страницата е 30 октомври. Използваме именно публикуваната дата, вместо да извеждаме деня на събитието от името на файла. Изложбеното присъствие също не удостоверява независимо измерени характеристики на цял робот.
От командата до измереното движение
Когато AI система избере действие, физическият резултат трябва да бъде наблюдаван. Команда за преместване на ръка не е измерване на постигнатото положение. Това е редакционното обяснение защо компонентна новина има място в обзор на AI: качеството на действието зависи и от връзката между изчисление и реална механика.
TDK InvenSense описва PositionSense като двучипово решение с шестосна IMU, триосен TMR магнитометър и сливане на сензорни данни. Продуктовата страница посочва абсолютна ориентация и приложения, включително роботика. Описанието на такава система не бива да се чете като обещание за прецизност на всеки робот или като готова пространствена карта на средата.
Показателят за един сензор отговаря на ограничен въпрос. Дали цялата ръка достига правилното място включва и монтажа, механичните хлабини, обработката и управлението. Това е инженерна интерпретация, а не измерване на представена от TDK машина.
Как бихме оценили практическата полза
Полезна проверка би започнала с една определена задача, например повтарящо се движение към една и съща позиция. Бихме записали командата, измереното положение и времето на наблюдението. Така може да се различи проблем във възприятието от проблем в изпълнението, без всичко да се обяснява с „интелигентността“ на робота.
След това оценката може да запази същата задача при различни условия, подходящи за предвидената употреба. Целта би била да се види кога измерването остава полезно и кога приложението трябва да прекрати действието или да поиска проверка. Това е предложение за изпитване, не инструкция за работа извън ограниченията на даден компонент.
Страницата за роботика на InvenSense представя сливането на данни върху чипа като начин за намаляване на натоварването на основния процесор. Това е твърдение на доставчика. За конкретен проект ползата би зависела от цялата конфигурация, затова не превръщаме продуктовото описание в измерена икономия на енергия или универсално по-ниско закъснение.
Интегрираната оценка се нуждае и от съгласувано време между заявеното действие и измерването. Иначе забавено наблюдение може да се приеме за неправилно положение или навременна команда да бъде обвинена за по-късен механичен ефект. Това е предложен критерий за тълкуване, а не установен дефект в показаните продукти.
Какво не е установено
Прочетените материали не дават основание да обявим серийно внедряване на цял хуманоид, определена автономност или доказана безопасност до хора. Не сме присъствали на демонстрацията и не сме изпитвали компонентите.
Редакционното значение е в прехода от отделен компонент към измеримо поведение на система. Следващият проверим етап за отделен проект би бил резултат от интегрирана система по ясно определена задача, а не само списък от части.
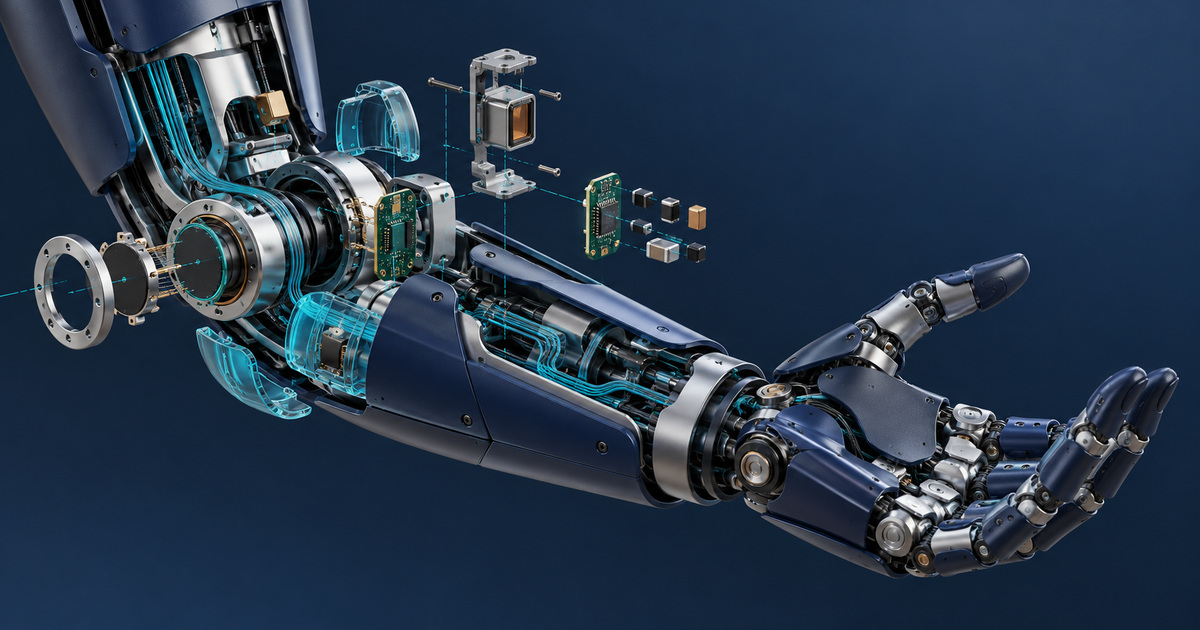
*Корица: AI илюстрация на измислен роботизиран механизъм; не снимка от събитието.*
*Редакционна проверка: 31.10.2026, 09:12:27 +0200 (Europe/Sofia).*