Предпечатът AFFECT от 19 ноември разглежда основен проблем на world models за роботика: дали предсказаното бъдеще се променя правилно, когато действието е различно. Авторите John Won, Yonghoon Dong и Jinwoo Shin предлагат допълнителна обучителна цел, която съпоставя ефектите на промени в действията.
При DROID те отчитат повишение на корелацията между успеха в модела и при реалния робот от 0,47 до 0,79. Това е корелация, а не 79% успеваемост. Резултатът е авторски и SIExpo не го е възпроизвеждал независимо.
Красивото видео и полезният модел
Нашият прочит е, че симулацията за избор на действие има различна задача от визуална демонстрация. Ако две близки движения водят до различни последствия, система за планиране трябва да запазва тази разлика. Иначе може да предпочете убедително предсказание, което не помага за действителното решение.
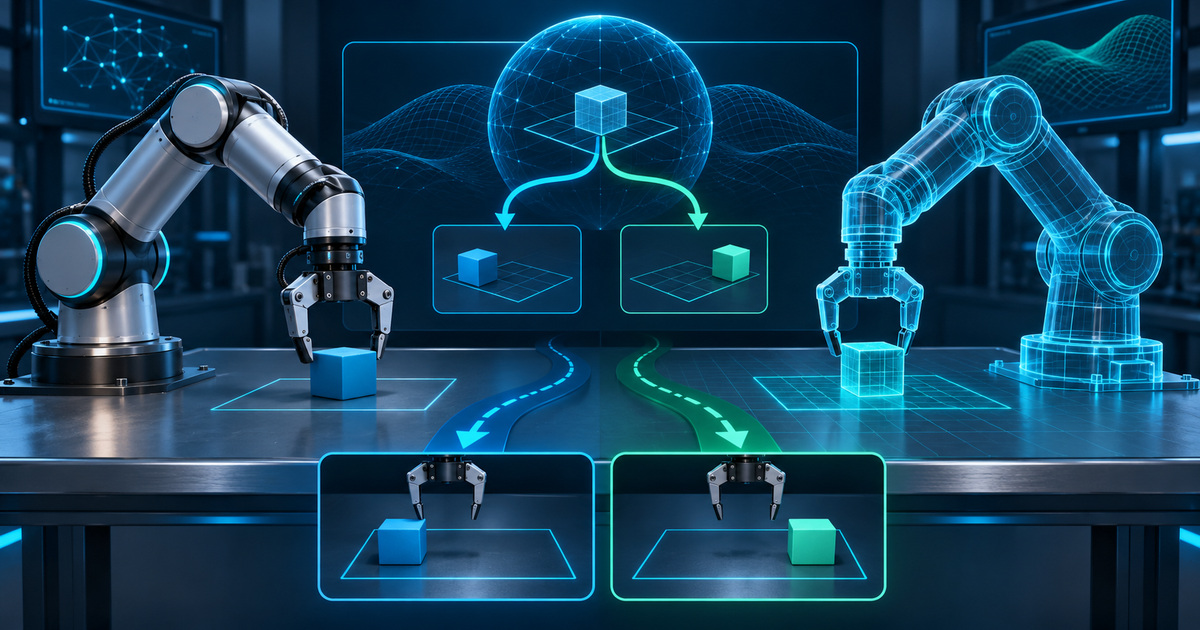
Предложен пример е захват на предмет от две леко различни позиции. Оценката би проверила дали моделът различава очакваното преместване и загубата на контакт. Това е илюстрация на приемателен сценарий, а не описание на проведен от SIExpo експеримент. Не следва от нея обещание, че конкретният метод решава всички такива случаи.
Какво ограничава доказателството
Пълният текст разглежда ограничения на използваните признаци и крайния брой наблюдения. Тестът може да оценява само ефекти, които представянето му действително улавя. Абстрактът и пълният текст са части от едно изследване, а не две независими потвърждения на резултата.
За собствена оценка бихме отделили визуалното качество от полезността при избор на действие. Едната проверка може да разглежда правдоподобността на предсказаните кадри, а друга — дали подреждането на предложените действия съответства на измерените резултати. Добрата оценка по първата ос не бива автоматично да се пренася върху втората.
От предпечат към система
Пилотът трябва да има граница на безопасно изпълнение и отделно проверим критерий за успех. Първо могат да се използват контролирани примери, при които условията и последствията са известни. Едва след това има основание да се разширява разнообразието на задачите. Това е редакционно предложение за оценка, не отчетено внедряване.
AFFECT поставя полезен въпрос към целия сектор: как доказваме, че симулираното бъдеще носи информация за действието, което избираме? Новият резултат подкрепя конкретна изследователска посока. Той не е универсална гаранция за физическа точност, безопасност или готовност на автономен робот за всекидневна среда.