AGIBOT отбелязва в публичното хранилище LIFE обновяване на RoboBeats от 10 ноември 2026 г.: обработка кадър по кадър с повторно използване на cache, собствени условия и жива демонстрация за камера или видео. Това е конкретният нов повод. Теглата и кодът са обявени по-рано, на 3 ноември, а научната работа е от 30 октомври. По-късна медийна публикация не премества тези дати и не означава ново пускане на целия проект.
Наблюдение, което подбира
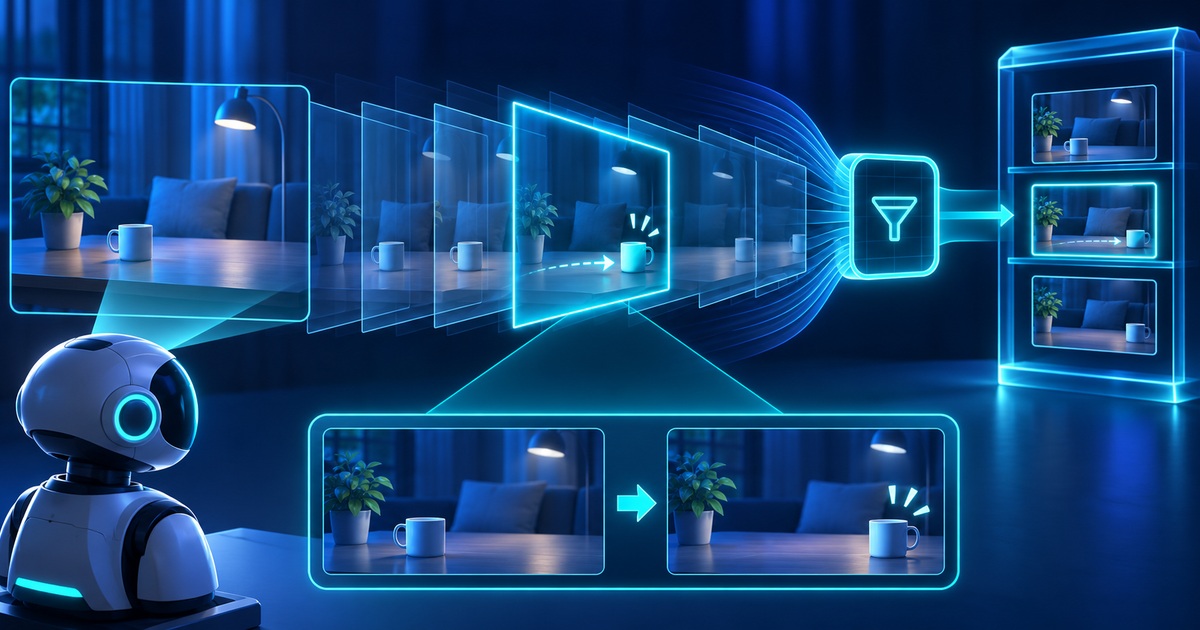
RoboBeats е малък визуално-езиков gate, който оценява поток с един кадър в секунда. Документацията разграничава откриването на събития от проследяването на зададени условия. При демонстрацията кадрите се изпращат към сървъра, който операторът стартира, а резултатът се показва в движение. „Локална демонстрация“ затова изисква да се знае къде се намира този сървър; тя не означава автоматично, че всяко изчисление е в браузъра.
В по-широката научна архитектура избраните наблюдения влизат в Plastic Memory, която запазва изображения и структурирани сведения. Отделен механизъм EDM е за превръщане на намерени решения в повторно използваеми умения. Авторите представят ограничен пример с повторно обработване на 24-часово видео от робот. Това е изследователско доказателство в конкретни условия, не демонстрация, че произволен робот непрекъснато учи и безопасно изпълнява всяка нова задача.
Какво проверява бенчмаркът
SSS-Bench оценява въпроси за редки събития в дълги видео потоци при причинен режим: отговорът трябва да използва само видяното дотогава. Документацията описва 618 въпроса върху 171 изходни видеа, с максимална продължителност 30 минути. Това измерва запазването и използването на наблюдавана информация. То не е пряк тест за двигателна безопасност или способност за манипулиране на предмети.
Кодът е с Apache 2.0, но материалите и рубриките на SSS-Bench са с CC BY-NC 4.0. Изходните видеа запазват собствените си лицензи и не се преразпространяват с оценката. Различните части на проекта следователно не бива да се описват като един неограничен търговски пакет.
Защо подборът е съществен
Редакционният ни анализ е, че паметта на робот има два различни проблема: какво да съхрани и дали съхраненото е достатъчно, за да отговори по-късно. По-малък архив може да е полезен, ако запазва важните промени. Но пропуснато наблюдение не се възстановява само защото следващият езиков модел е по-силен. Затова качеството на подбора трябва да се оценява спрямо конкретни бъдещи задачи, а не само по броя записани кадри.
Хипотетична лабораторна проверка може да премести чаша между две позиции и по-късно да попита къде е била преди преместването. Правилен отговор за последната позиция не доказва, че историята е запазена. Обратно, подробен архив не доказва, че системата ще намери правилния момент. Този пример отделя наблюдението, записването и извличането, без да представя наш експеримент или резултат на AGIBOT.
За практическа оценка е полезно да се запазват произходът и времето на доказателството към отговора. Ако системата не е видяла даден интервал, това следва да остане неизвестно, вместо да бъде допълнено с правдоподобен разказ. Същата дисциплина прави и демонстрацията по-разбираема: показва се конкретно какво работи, при какъв поток и с какви ограничения.
SIExpo не е стартирал RoboBeats или изпитвал робот. Обновяването е ценно като достъпен начин за изследване на селективното наблюдение. То не е удостоверение за готов домашен помощник, автономно развитие на умения или независимо потвърдено превъзходство над всички други подходи.
Източници: AGIBOT - November10 live RoboBeats update, RoboBeats - streaming gate and condition tracking, SSS-Bench - evaluation and licensing, LIFE - original October30 research paper.
Корицата е концептуална AI илюстрация, не документална снимка.
Проверено от редакцията: 2026-11-13T07:35:06.745176+00:00.