AGIBOT обяви на 22 октомври четвърто издание на AGIBOT WORLD 2026 за Physical Reasoning: избор на действие според състоянието на средата. Компанията свързва въпроси и отговори с траектории, включително грешни изпълнения.
Една цел, различни условия
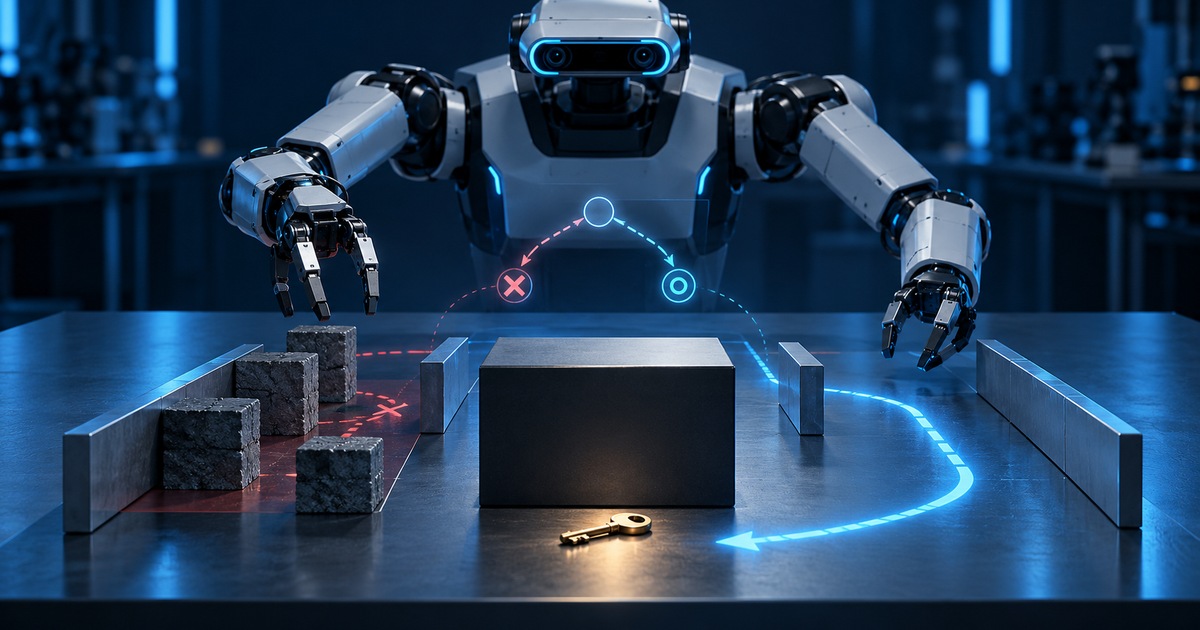
Представянето набляга на сложността на решението: преграда или заето място променят следващия ход. Това е изследователски ресурс, а не независимо доказателство за универсална автономност или полза при промишлено внедряване.
Редакционният ни прочит е, че подобни данни са най-интересни там, където една заучена последователност изглежда правилна само в подредена сцена. В наш хипотетичен пример робот трябва да постави кутия върху рафт, но определеното място вече е заето. Добрият тест би различил разпознаването на препятствието, избора на разрешено място и правилното решение да се поиска помощ. Крайното положение на ръката не обяснява само по себе си дали задачата е разбрана.
Какво има в общата карта на данните
Проверената карта на AgiBotWorld2026 в Hugging Face описва организация по LeRobot v2.1: метаданни, Parquet данни и MP4 видео, с отделни файлове за епизоди и камери. Схемата и пътищата са описани чрез info.json. Това е документация за общото хранилище; не приписваме всички негови исторически данни и характеристики единствено на новото четвърто издание.
Картата посочва CC BY-NC-SA 4.0. Официалното описание на лиценза изисква признание на авторството, нетърговска употреба и споделяне на адаптациите при същите условия. Възможността за изтегляне следователно не означава автоматично разрешение за търговски продукт. За екип с такава цел подходящата следваща стъпка е да изясни правата за конкретната употреба преди създаване на зависимост от данните.
Какво би направило оценката убедителна
Предлагаме разделянето за обучение и проверка да пази цели семейства сцени. Ако почти еднаква подредба присъства и от двете страни, висок резултат може да остави съществения въпрос без отговор: пренася ли се решението към непознато препятствие? За целта на нашия пример бихме запазили за проверка различни размери на кутиите, различно разположение на рафта и липса на свободно място. Това е предложение за експеримент, не твърдение за вече извършена проверка на AGIBOT.
Полезен отделен отчет би показвал грешките по етапи: неправилно прочетено състояние, пропуснато предусловие, неподходящ план или неуспешно движение. Така подобрение в езиковото обяснение няма да прикрие липса на подобрение във физическото изпълнение. При участие на човек трябва да се отчита и колко често неговата намеса довършва задачата.
В нашата оценка проблемът за избора на действие заслужава отделен отчет от качеството на движението. Доказателствата за надеждност трябва да дойдат от конкретни възпроизводими оценки. SIExpo е проверил публикуваните материали на 24 октомври и не е обучавал или управлявал робот с тези данни.
*Корица: концептуална AI илюстрация, не документална снимка.*
*Редакционна проверка: 2026-10-24T16:31:42.890381+00:00.*