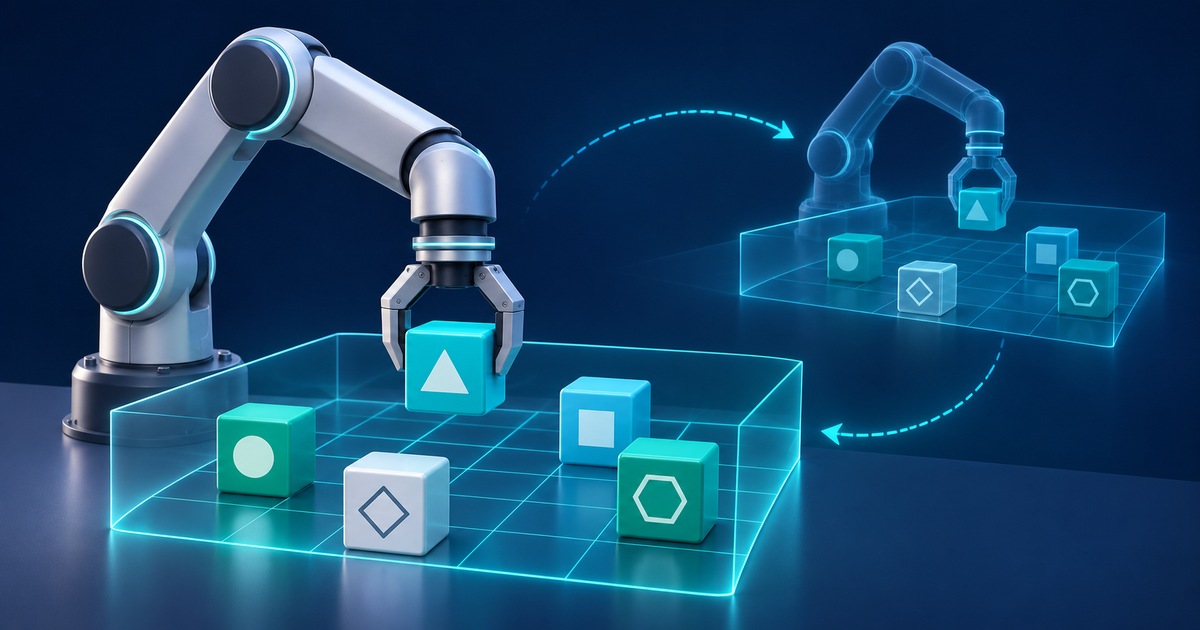
Ai2 представи ToyBlocks на 6 ноември като контролирана среда за изучаване на роботизирано обучение. Рамката поставя роботна ръка и блокчета върху маса в симулация, генерира демонстрации и позволява повтаряемо оценяване. Тя е първият пример от представения подход FoundationWorlds: ограничени светове, в които може по-ясно да се проследи защо дадена система успява или се проваля. Това е изследователска инфраструктура, а не доказателство за универсална сръчност на роботите.
Защо малък свят може да бъде полезен
Сложната демонстрация често смесва възприятие, планиране и движение. Когато нещо се обърка, общият резултат не показва кой слой е виновен. Нашият редакционен прочит е, че контролираната среда е полезна именно ако позволява една променлива да се промени, а останалите условия да останат проследими.
Например неуспешно подреждане може да започне с грешно разпознато лице на блокче, неподходящ ред на действията или неточно движение. Външно трите случая могат да завършат еднакво. Добър експеримент трябва да ги различи, защото изискват различни промени в данните и модела. Това е наш илюстративен пример, а не нов измерен резултат на Ai2.
Какво е публикувано
Хранилището описва отворена рамка върху IsaacSim и IsaacLab, запис на генерирани данни във формат LeRobot и инфраструктура за обучение на ManiFlow. Предвидено е оценяване в затворен цикъл върху нови сцени или запазени начални състояния. Референтен компонент може да замени един слой от йерархичната политика, за да се локализира източникът на неуспех.
Основният код е под Apache 2.0, но хранилището отделя лицензите на подмодулите и изтегляните ресурси. Следователно екипът трябва да провери целия използван комплект, преди да го включи в свой проект. Публичен основен код не означава автоматично еднакви условия за всички зависимости и данни.
Успехът е повече от един финален кадър
Документацията за метриките различава success_once, когато целта е достигната поне веднъж, и success_at_end, когато тя е изпълнена в края. Записват се резултати по стъпки и епизоди, а конфигурацията за сблъсъци влияе върху оценяването. Това дава по-точен контекст от едно число за процент успешно подреждане.
За собствен експеримент бихме запазили началното състояние, задачата, версията на политиката и правилото за приключване. Ако блокчетата са били подредени за кратко, а след това конструкцията се е разпаднала, първият и крайният успех отговарят на различни въпроси. Изборът на метрика трябва да следва действителната цел на задачата.
Същото важи при сравнение на два модела. Ако единият е оценен върху по-лесни сцени или с различна политика за сблъсъци, разликата не може уверено да се приписва на самия модел. Публикуваните настройки са част от резултата, а не административна подробност.
Как започва възпроизводимото използване
Отделното ръководство за инсталация описва зависимости, ресурси и проверка на средата. Практическият първи етап е да се установи, че базовият пример работи с очакваните активи и конфигурация. След това може да се променя обучаващото разпределение и да се проверява ефектът върху отделен набор задачи. Не сме инсталирали или изпълнявали рамката в този редакционен преглед.
Полезно е да се запазят и неуспешните епизоди. Те позволяват следващата промяна да бъде насочена към конкретен пропуск, вместо просто да се увеличава общият брой демонстрации. Връзката между задачата, наблюденията и резултата трябва да остане проследима и след повторно генериране на данните.
Къде свършва доказателството
Резултат в симулиран свят не удостоверява готовност за работа сред хора. Реален захват, триене, сензорен шум и различна геометрия изискват отделна проверка. Ограничената сцена е полезна, защото прави някои причинно-следствени връзки по-ясни; тя не премахва разликата между симулация и физическо внедряване.
Новината в ToyBlocks е предоставянето на инструменти за по-проверими изследвания. Стойността им ще се вижда в експерименти, които могат да бъдат повторени и чиито неуспехи могат да бъдат обяснени. Това е по-конкретен напредък от още един впечатляващ клип без достатъчно информация как е получен.
Редакционна проверка: 06.11.2026 г., 19:32 ч. (Europe/Sofia).