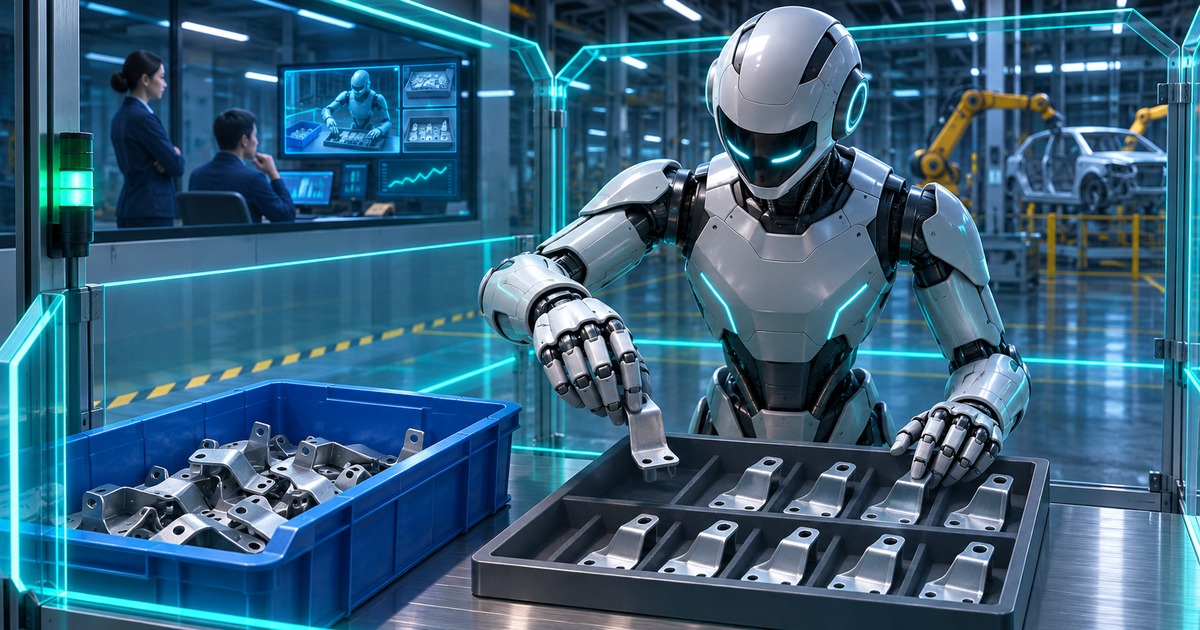
Google DeepMind представи Gemini Robotics 2.5 на 10 ноември 2026 г. Компанията съобщава за оценка върху над 200 задачи и пилот с Apptronik Apollo 2 в заводи на Mercedes-Benz в Унгария и Германия. За сортиране на автомобилни части тя отчита 96% успех. Достъпът се разгръща към партньори по роботика; това не е общодостъпен домашен робот.
Различни модели за план и движение
Официалният продуктов преглед разграничава embodied reasoning за разбиране на физическата среда и планиране от vision-language-action модел, който превръща зрение и език в двигателно управление. Има и отделно семейство On-Device. Наличието му не означава, че всяка версия на Robotics 2.5 работи локално на произволен робот.
DeepMind представя също ASIMOV-Jailbreak за изпитване на опасни инструкции. Това е бенчмарк, не сертификат за безопасност; редакцията не е възпроизвеждала резултатите.
Как се чете успех от 96 процента
Нашият редакционен прочит е, че заводският пилот е по-съдържателен сигнал от демонстрация с един внимателно подбран предмет. Но успехът има нужда от знаменател: колко операции, какви вариации, колко човешки намеси и как се отчитат повторните опити. Един общ процент не отговаря на всички тези въпроси.
Да вземем илюстративна задача за комплектоване на поръчка. Роботът може да вземе правилната част, но да я постави в грешна последователност. Може да запази последователността, но да изисква човек при всяка необичайна опаковка. Това са различни видове незавършена работа. Този пример не описва допълнително установен проблем в пилота на Mercedes-Benz.
При оценяване бихме записвали крайния резултат за целия комплект, отделно от качеството на единичното захващане. Така операторът вижда дали подобрената сръчност действително носи полезен производствен резултат. Времето за възстановяване след неуспех също участва в работния цикъл, дори красивото видео да показва само успешните движения.
Сръчност и безопасност се измерват отделно
Манипулиране на гъвкав предмет и правилно спиране при човек наблизо са различни способности. Първата може да подобри производителността, без автоматично да доказва втората. За реален пилот са необходими конкретни граници на разрешеното движение, отговорен оператор и предварително определени условия за прекъсване.
Подходящ тест би сменял осветлението, подреждането и допустимите предмети в контролирана среда. Отделна серия трябва да разглежда неясни команди и възможност за безопасен отказ. Това са предложени критерии за проверка, не обещани функции или проведен от SIExpo експеримент.
Важен е и пътят от плана до действието. Добро езиково обяснение защо дадено движение е подходящо не е доказателство, че то е изпълнено правилно. Нужни са наблюдения от физическата среда. При прекъсване или промяна на задачата стар план не бива да се приема за актуален само защото е формулиран убедително.
Сравнението трябва да запази еднакво определение за завършена работа при двете системи. Иначе по-бърз опит и правилно приключила задача могат да се превърнат в еднакви записи в таблото. Практическият въпрос е надеждността на целия процес при зададените условия, а не плавността на едно движение.
Новината показва напредък, заявен от конкретен разработчик върху описани задачи и партньорски внедрявания. Полезната следваща проверка е възпроизводима работа при собствените условия на оператора. От нея трябва да се изведат допустимите приложения, вместо от общото впечатление, че един робот вече може да прави всичко.
Източници: Google DeepMind — Gemini Robotics 2.5 announcement, Google DeepMind — robotics model roles and deployment families. Корицата е концептуална AI илюстрация, а не документална снимка.
Проверено от редакцията: 2026-11-11T07:14:46.966546+00:00.