Версия 1.4.0 на mink е публикувана на 1 ноември с нов механизъм за еластични ограничения. Библиотеката работи с обратна кинематика в Python върху MuJoCo: задава се желано движение на роботизирано звено и се търси съответното движение на ставите. Новостта позволява определена задача да бъде следвана точно, когато това е възможно, и контролирано да отстъпи, когато конфликтът го налага.
Авторите описват подхода чрез точна L1 санкция. Пакетът вече изисква Python 3.11 или по-нов. Това е реално публикувано обновяване на инструмент за роботика, а не нов самостоятелен AI модел или доказателство за безопасността на физически робот. SIExpo не е изпълнявал библиотеката върху собствена машина.
### Защо една цел може да стане неизпълнима
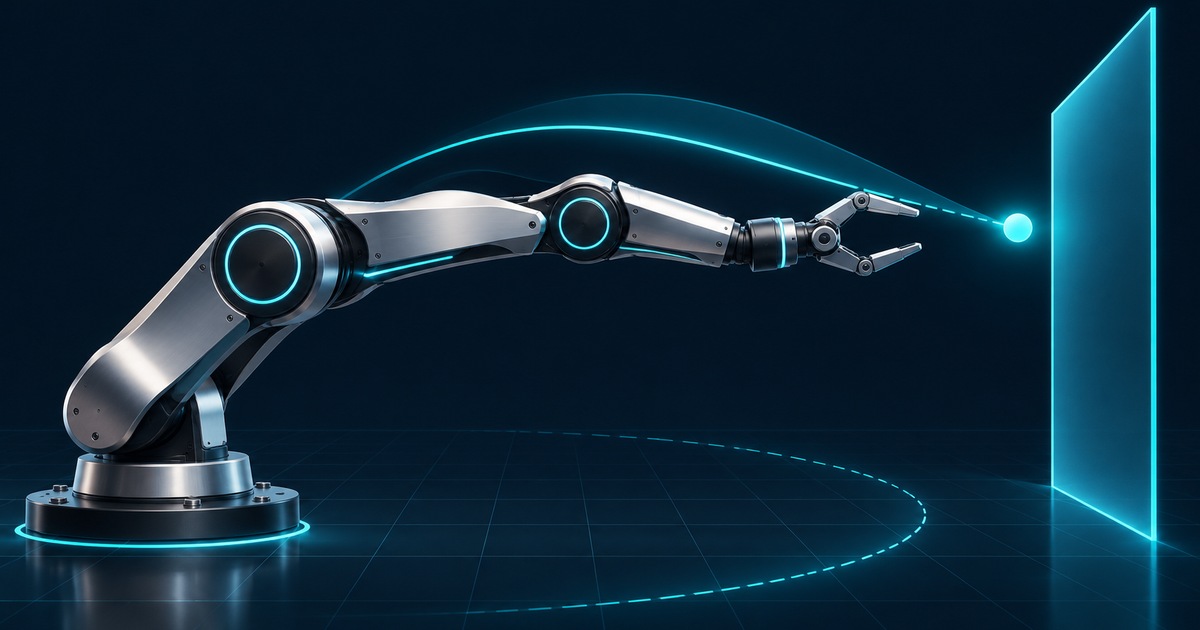
Представете си роботизирана ръка, която трябва да държи предмет в определена позиция и ориентация. Ако целта се премести отвъд достижимото пространство, всички желания вече не могат да бъдат удовлетворени едновременно. В такъв пример е важно системата да разграничи предпочитаната поза от границите, които не бива да нарушава. Това е илюстрация на проблема, не описание на конкретен внедрен робот.
Документацията на mink различава задачи, точни равенства и ограничения. Обикновена задача може да се конкурира с други цели; твърдо равенство може да направи оптимизационния проблем нерешим. Elastic добавя междинен избор: желаното условие запазва точността си до определен праг, а отделни негови компоненти могат да отстъпят. Лимитите и обикновените твърди условия не стават автоматично еластични.
Практическото следствие е, че разработчикът трябва предварително да определи кое е предпочитание и кое е задължително условие. Ако дадено движение трябва да се прекрати при недостижима цел, „по-близо до целта“ може да е неподходящ отговор. Ако приложението допуска малка промяна в ориентацията, то може да предпочете това пред пълно прекъсване на проследяването. Решението зависи от задачата, а не от впечатляващия вид на демонстрацията.
### Обновяването изисква преглед на съществуващата настройка
Бележките за версията включват промени в конвенцията на RelativeFrameTask и в поведението на CollisionAvoidanceLimit. Следователно стар сценарий не трябва да се приема за еквивалентен само защото се стартира без грешка след обновяване. За екип с вече настроена система полезният въпрос е дали получава същото поведение при същите входове, включително на границите на работната област.
Страницата в PyPI потвърждава наличието на пакета и неговия обхват: кинематични задачи, ограничения за стави и скорости и избягване на определени сблъсъци в модела. Това не е сертификат за безопасност на цяла инсталация. Моделът, геометрията, изпълнителните механизми и реалната среда са отделни части на една система.
Редакционната ни препоръка е подобно обновяване първо да се сравни с предишната конфигурация в симулация, с предварително описани очаквания за достижими и недостижими цели. Трябва да се записва кога условието отстъпва и дали това е допустимо за приложението. Новостта на mink е по-ясен математически избор при конфликт на задачи; тя не отменя нуждата този избор да бъде проверен за конкретния робот.
Това е свързано с AI роботиката, защото система от по-високо ниво може да поиска цел, без да разреши всички механични последствия. Слоят за движение трябва да превърне заявката в изпълнима команда. Това е архитектурно обяснение, а не твърдение, че mink 1.4 предоставя цялостен автономен контролер. Случаите без решение също трябва да останат видими в оценката.
Редакционна проверка: 2026-11-02T09:49:31.133144+00:00 (UTC; Europe/Sofia е UTC+02:00).