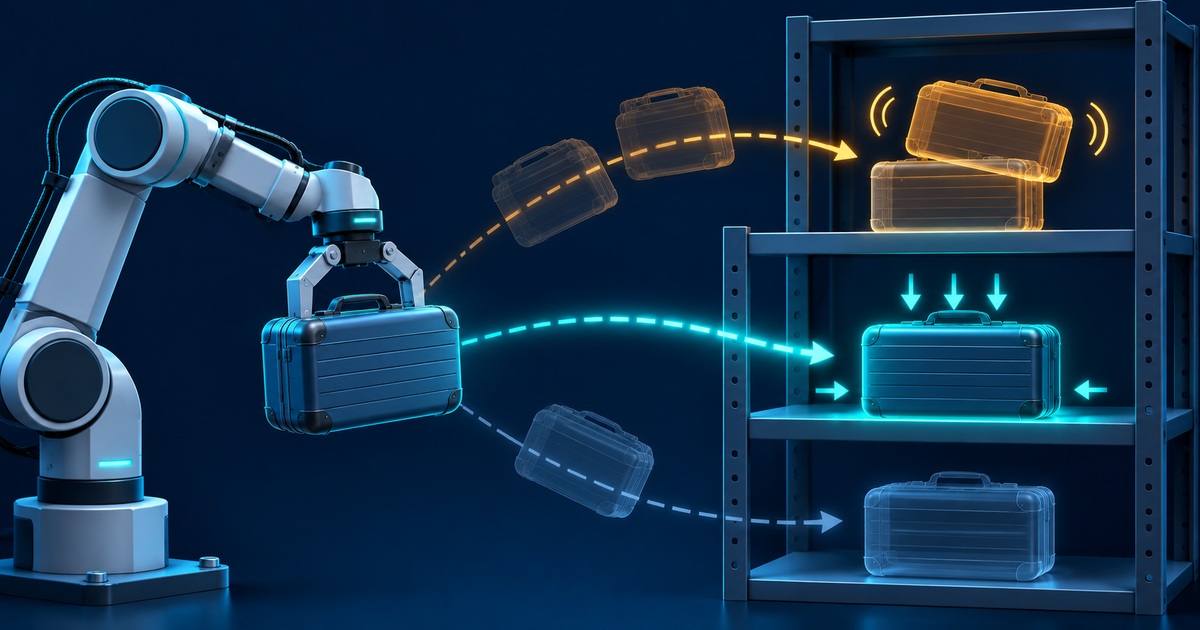
На 11 ноември 2026 г. NTT представи world model за оценка на роботизирани действия. Малък тест за подреждане отчита 73,1% до 92,3% успех; багажният пилот с Mujin остава планиран.
Предвиждане преди движение
Според NTT physics control adapter добавя величини като маса и скорост към видео модел, за да предвижда падания. Това е описание на разработчика; не сме възпроизвеждали експеримента.
Инженерният смисъл е разбираем: системата за управление може да предложи движение, а отделно предвиждане да даде още информация преди то да бъде изпълнено. Това не прави всяка предсказана сцена вярна. При непознат предмет остават въпроси за това как се оценяват неговите свойства и какво се случва, когато самата прогноза е несигурна.
Какво измерва видео тестът
NTT използва и публичния OBJ3D benchmark за предвиждане на видео. За прочита на такива резултати е полезен по-старият изследователски проект SlotFormer: той представя сцени чрез обекти и оценява бъдещи кадри отделно от последващи задачи за разсъждение и планиране. Това е контекст за вида оценяване, не независимо потвърждение на NTT и не ново изследване от ноември.
Разграничението позволява да зададем правилния въпрос. Съвпадането между прогнозирани и действителни кадри е едно свойство. Изборът на подходящо действие е друго. Успехът на избраното действие върху реален робот е трето. Един положителен резултат не трябва да се пренася автоматично върху останалите нива.
Оригиналният проект LPIPS описва научена метрика за перцептивна близост между изображения. По-ниска дистанция означава по-голяма прилика по тази мярка. Тя може да е полезна за оценка на генерираните кадри, но сама по себе си не удостоверява безопасно натоварване, допустим контакт с човек или надеждност на роботизирана система.
От лабораторен рафт към багаж
Разликата между тези среди е съществена. Редакционният пример е мек сак, който променя форма при захващане: дори реалистично изглеждаща прогнозна картина може да пропусне важна промяна в опората. Затова приемателният тест трябва да свързва прогнозата с наблюдаван резултат за конкретния предмет и конкретната роботизирана конфигурация.
Практически полезен запис би включвал предложените действия, избраното действие, прогнозата и действителния изход. Така може да се установи дали неуспехът идва от възприятието, физическите допускания или управлението. Това е предложен начин за оценка, не заявена допълнителна функция на продукта.
Новината показва конкретна посока в physical AI: научените модели да помагат при избора преди действие, а не само при визуално описание на сцената. Тя още не доказва универсална надеждност за всички товари или готова услуга за летищни оператори. Следващото съществено доказателство ще бъде проследим резултат от планираните реални изпитвания, с ясно описани предмети, условия и ограничения.
Източници: NTT — physics-aware world model and robot action screening, LPIPS — original perceptual similarity implementation, SlotFormer — object-centric visual dynamics research.
Корицата е концептуална AI илюстрация, не документална снимка.
Проверено от редакцията: 2026-11-12T07:52:16.361310+00:00.