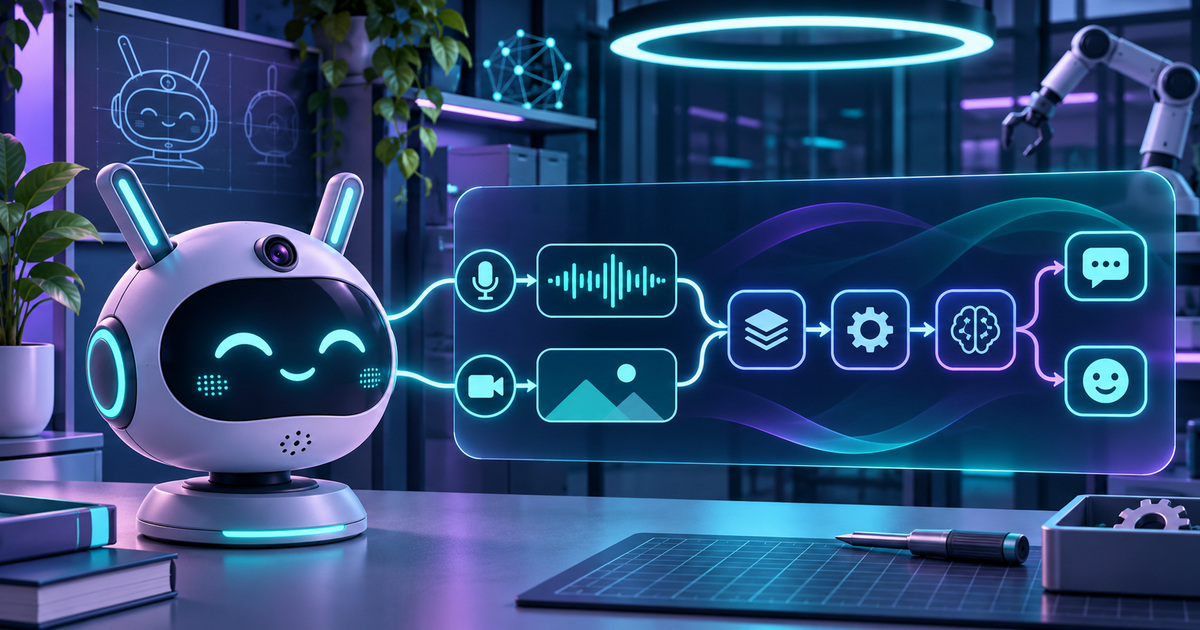
SocialMinds AI Lab представи на 19 ноември в Open Robotics Discourse своя ROS 2 стек за Reachy Mini на Pollen Robotics. Съобщението посочва Lyrical, zenoh и съвместимост с ROS4HRI, с разпознаване и синтез на реч върху бордовия компютър. Това е публикация на екипа след собствена лабораторна употреба, не независимо изпитване на SIExpo.
Подробната лабораторна страница, подписана през октомври, е по-стар технически фон към новото съобщение. Тя описва ROS в контейнер върху робота и запазване на оригиналния Pollen софтуер. Двата стека обаче се редуват като собственици на сервомоторите и камерата. Съвместното присъствие на файловете не означава безопасно едновременно управление на едни и същи устройства.
За изследователите интересът е в общия интерфейс между възприятие, реч и движение. Един експеримент може да наблюдава събитие, да избере поведение и да провери дали действието е приключило. Но наличието на всички компоненти не доказва, че роботът разбира намерението на човека. Това е отделен въпрос за задачата и начина на оценяване.
Документацията признава и грешки в разпознаването на реч: силен шум понякога се превръща в кратка фраза. Това е полезно ограничение за социален робот, защото погрешно възприета фраза не бива автоматично да задейства значимо действие. Не извеждаме от описаната демонстрация потвърдена поддръжка на български език.
Един предложен пилот е кратко взаимодействие в отделена среда: събуждане, разпознаване на разрешена фраза, малко движение и връщане в покой. Полезно е да се проверят и тишина, фонов шум, прекъсната мрежа и недостъпен компонент. За всяко състояние операторът трябва да вижда дали роботът чака, е изпълнил задачата или е отказал.
Съобщението и техническата страница дават различни примерни профили на видеото. Затова тук не представяме универсална честота или резолюция като измерена характеристика на всяка инсталация. При собствено приемане трябва да се запишат версията, настройката и наличното натоварване на бордовия компютър.
Потвърденото развитие е публикуваният лабораторен път за работа с ROS 2. То може да улесни възпроизводими изследователски сценарии, ако конкретната конфигурация е описана. Не го превръщаме в обещание за готов домашен помощник, обща речева надеждност или автоматично безопасно управление извън проверената задача.