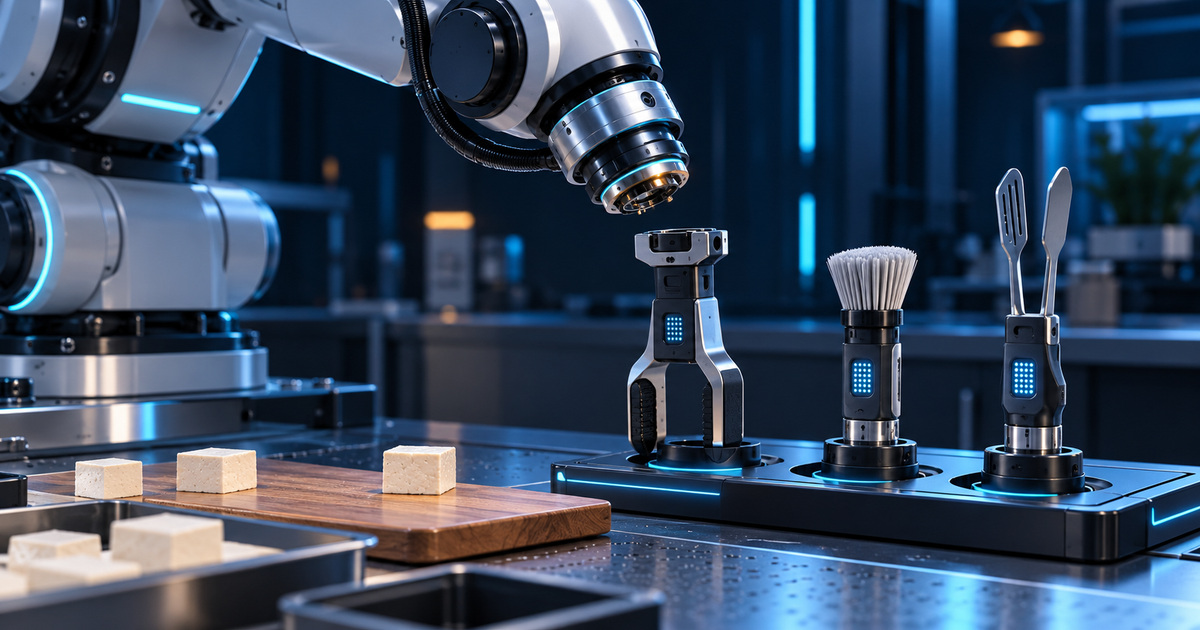
SwapBot е система на University of Washington със сменяеми инструменти и сензори за допир. Предпечатът от 29 октомври посочва предварително зададени междинни цели, износване и ниска разделителна способност на сензорите.
Тези ограничения поставят ясна граница пред прочита на демонстрациите: показана е изследователска система, а не готов робот, който сам планира всяко домакинско действие. Затова следващите числа трябва да се разглеждат в контекста на конкретния експеримент.
### Какво действително е сравнено
Страницата на проекта описва обучение със 100 демонстрации на етап и оценка на отделните умения в по 20 опита в работна област 20 × 20 сантиметра. При сравнение с вариант само с RGB изображения добавянето на допир повишава успеваемостта от 70 на 85% за четка, от 75 на 90% за нож и от 45 на 70% за щипки. Това са числа на авторите, без независимо повторение от SIExpo.
Разликите са съответно 15, 15 и 25 процентни пункта. Те се отнасят до отделни умения. От тях не следва процент за успешно изпълнение на цяла последователност, още по-малко гаранция за работа в непознат дом. Видеото на завършено действие и количественото сравнение отговарят на различни въпроси и трябва да се четат отделно.
### Защо специализацията е интересна
Инженерната идея е разбираема и без антропоморфна ръка. При четкане, рязане и пренасяне контактът с предмета има различна цел. Подходящият инструмент може да опрости част от механичния проблем, но добавя друг: надеждно избиране, закрепване и проследяване на състоянието му. Това е нашият редакционен прочит на компромиса, а не доказана универсална икономия на цена или сложност.
Допирът и изображението дават различен тип информация. В хипотетична задача с хлъзгав предмет камерата би помогнала за местоположението, а контактният сигнал — за оценката на захващането. За конкретно приложение трябва да се измери дали тази допълнителна информация оправдава поддръжката и калибрирането на сензорите. Самото наличие на повече входни сигнали не е равнозначно на надеждност.
### От лабораторен резултат до полезна система
При следващо изпитване бихме търсили поведение при неправилно поставен инструмент, прекъсната смяна и предмет, който се измества по време на действието. Съществен е и въпросът как роботът открива грешката и се връща в безопасно състояние. Тези примери са предложени критерии за проверка; не твърдим, че са вече успешно решени от SwapBot.
Размерът и разнообразието на теста също определят какво може да се заключи. Измерване в ограничена работна област е полезно за сравняване на варианти при сходни условия. За по-широки изводи са нужни други предмети, различни разположения и по-дълги серии, включително неуспешните опити. Публикуването на такъв материал би позволило по-смислено сравнение от подбор само на най-добрите демонстрации.
SwapBot заслужава внимание като конкретен опит да се свържат механиката на инструмента, усещането за контакт и наученото управление. Показаните резултати подкрепят допълнително изследване на този подход. Те не установяват, че проблемът с общата роботизирана работа в ежедневна среда е решен.
Редакционна проверка: 2026-11-01T19:30:20+02:00 (Europe/Sofia).