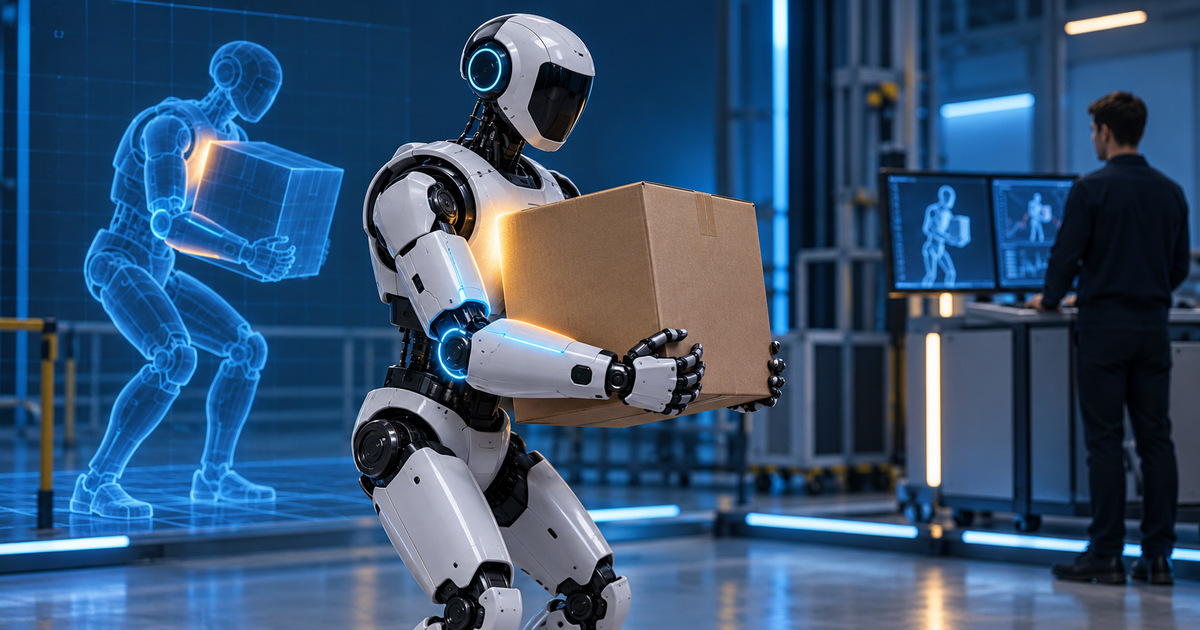
Препринтът Whole-Body Dexterity от 15 октомври 2026 г. изследва манипулация чрез контакт с ръцете и торса. Обучен в симулация контролер е пренесен към Unitree G1 под насочване от човешки оператор. Авторите отчитат 45 успешни опита от 50 общо; при цялата задача от рафт до маса резултатът е 7 от 10. Това са изследователски резултати, не независима оценка на SIExpo.
Контактът е част от задачата
Интуитивният пример е човек, който притиска кутия към тялото си, за да освободи едната ръка. Не е достатъчно ръката да достигне нова позиция: предметът трябва да остане подпрян по време на промяната. Това е наше обяснение на инженерния проблем. То не означава, че демонстрираният робот може да носи произволен товар или да работи безопасно до хора без допълнително изпитване.
Резултатът от цяла последователност също е различен от успешно начало. Вземането на кутия не установява, че тя ще бъде задържана, пренесена и оставена правилно. Нашият извод е, че междинните и крайните критерии трябва да се разглеждат отделно. Иначе кратко успешно движение може да създаде по-силно впечатление от действително показаното.
Платформата и контролерът имат отделен обхват
Официалната страница на Unitree различава G1 и G1 EDU с различни възможности и опции. Тя посочва 23 степени на свобода за основния вариант и диапазон 23–43 за EDU. Това е продуктова спецификация, а не доказателство коя възможна конфигурация може да възпроизведе конкретното изследване. Не извеждаме универсална приложимост от общото име G1.
При собствена оценка екипът трябва да запише точния хардуер и настройките, избраните предмети и какво се брои за успех. Полезно е да се пазят и неуспешните опити. Това позволява да се различи възпроизводимо умение от подбран видеоклип и да се види дали промяна на условията влияе на крайния резултат.
Човешкото насочване е съществено условие на показаната работа. Затова не описваме системата като самостоятелен планировчик на складови дейности. За такава претенция биха били необходими отделни доказателства за избора на задача, обработката на непредвидени ситуации и безопасното прекратяване. Приносът тук е по-ограничен и конкретен: по-добре управляван контакт по време на манипулация, измерен в определен изследователски сценарий.
Редакционна проверка: 2026-10-19T16:25:17.197918+00:00 (UTC). Корица: концептуална AI илюстрация, не документална снимка.