Във видео от 24 октомври 2026 г. Кун Даниел показва настолен робот, който използва Claude при експеримент с механична ключалка. Авторът е сглобил устройството около микроконтролер и е написал управляващия код. В демонстрацията тестовият механизъм се отваря. Kaldata отрази проекта на 4 ноември. Това е по-ранен прототип на независим разработчик, а не нова възможност, пусната от Anthropic на тази дата.
Какво получава моделът
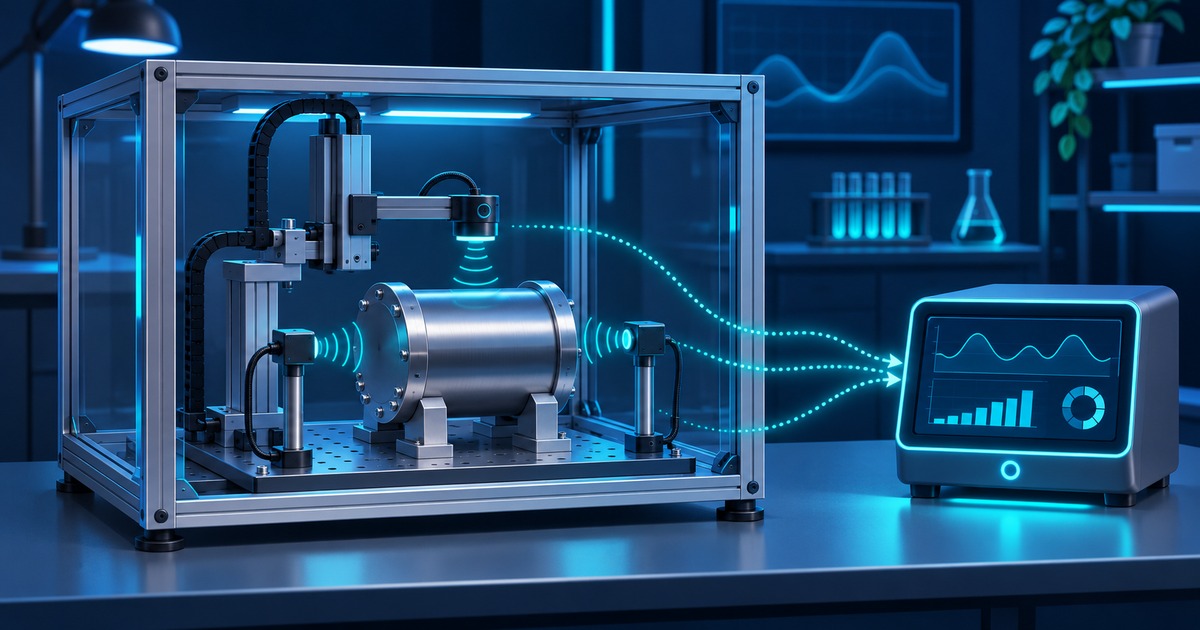
Claude не възприема механизма пряко. Сензори отчитат физическата реакция, а електрониката превръща измерванията в данни, които могат да се изпратят към модела. Локалната платка ESP32-C3 Mini управлява устройството и комуникира по Wi-Fi, според описанието на проекта. Моделът участва в преценката за следващото действие, а локалният код и двигателите изпълняват движението. Реакцията на механизма след движението става вход за следващата преценка.
Това е управление с обратна връзка. Ако машина работи по предварително записана последователност, нейното следващо действие е определено още преди измерването. В система с обратна връзка измерването може да промени решението. Езиковият модел добавя възможност да интерпретира структурирани данни и контекст. Точността на сензорите и управлението на двигателите остават задачи за хардуера и локалния софтуер.
Какво може да се заключи от видеото
Записът показва един успешен сценарий с конкретната конфигурация на автора. Той не предоставя сравнителни измервания за различни механизми, повторяемост на опитите, честота на отказите или резултат при прекъсната връзка. Широкото обещание в заглавието на видеото надхвърля доказаното в демонстрацията. Авторът описва продължаваща доработка и план да публикува материали за проекта. Планът не е доказателство, че кодът и документацията вече могат да бъдат използвани от други екипи.
Няма и сравнение с обикновен контролер, който обработва същите сигнали без езиков модел. Такъв тест би помогнал да се определи кога Claude добавя стойност и кога локална процедура е по-бърза или по-предвидима. Сравнението би имало смисъл при еднакви сензори, устройство и критерии, с предварително описан набор от изпитания.
Защо границата между софтуера и механиката има значение
Същият принцип се вижда и при безопасни задачи като внимателно поставяне на крехък предмет. Сензор може да покаже, че контактът се е случил по-рано от очакваното, а по-високото ниво на управление да реши дали задачата да продължи. При реално внедряване местният контролер трябва да налага допустими граници на сила, движение и време независимо от отговора на модела. Забавен, невалиден или липсващ отговор може да означава спиране на движението, докато оператор провери какво е станало.
Експериментът е пример как общ езиков модел може да стане част от физическа система чрез конкретна измервателна и управляваща верига. За да се оцени приносът му отвъд един клип, ще трябват повторяеми тестове, сравнение с базово управление и отчет за ситуациите, в които системата спира или греши.