NVIDIA публикува на 5 ноември технически обзор на четири специализирани варианта на Cosmos 3 Nano. Поводът за този авторски разбор е новото обяснение на работните им режими, а не ново издаване на всички тегла: моделната карта на Sim-Auto посочва 20 октомври 2026 г. Тази разлика е важна за читател, който следи кое вече може да изпробва и кое тепърва е обявено.
Четири различни задачи
Обзорът разграничава Transfer-Auto за синтетични автомобилни данни, Sim-Auto за последователни автомобилни наблюдения, Sim-Transfer за визуализация от контроли на симулатор и Sim-Bimanual за видео, обусловено от роботни действия. Това са специализирани инструменти, а не един универсален заместител на физическа среда. При избор на вариант началният въпрос трябва да бъде какви входове има екипът и какъв изход иска да измери.
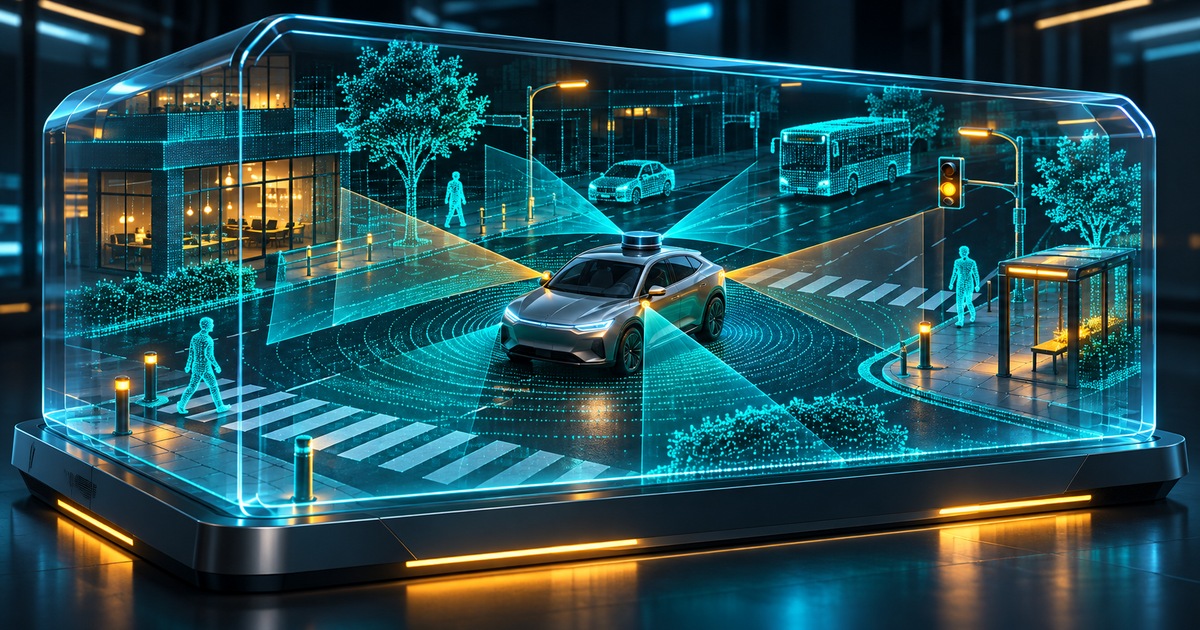
Картата на Sim-Auto описва съвместно генериране на камери и LiDAR, управлявано чрез World Scenario Map. Поддържат се до 11 камери. Посочената кадрова честота на възпроизвеждане не е скорост на изчислението; публикуваните измервания на производителността зависят от конфигурацията. Следователно думата „интерактивен“ сама по себе си не казва дали конкретна машина ще изпълнява конкретен сценарий достатъчно бързо.
Защо красивият клип не е достатъчен
Нашият редакционен прочит е, че полезността идва от връзката между действие и последица. Представете си тестова политика, която завива, след като види препятствие. Ако генерираният изглед изглежда убедително, но препятствието сменя позицията си без основание, оценката на политиката става подвеждаща. Системата може да произведе качествена картина и едновременно да бъде слаб инструмент за този конкретен експеримент.
Затова бихме разделили оценяването на отделни въпроси: съответстват ли различните сензори, запазват ли се обектите през времето и реагира ли сцената последователно на подадените контроли? Това е предложен от нас начин за проверка, не резултат от собствено изпитване на Cosmos. Число за визуално качество не бива автоматично да отговаря вместо всички тези проверки.
Данните са част от модела
Отделният договор за данни в хранилището на NVIDIA изисква подготвен локален пакет, а не произволна папка със записи. Описани са съгласувани наблюдения и действия, калибрация, единици и разделяне на епизодите между обучение и оценяване. Документът изрично различава статична проверка от действително декодиране на пример. Това е полезен контекст за цената на адаптирането към собствен робот.
Например при собствена роботна ръка бихме проследили един кратък запис от камерата до крайните входни тензори. Ако команда за затваряне на захвата е кодирана с обратен знак, по-дългото обучение няма да поправи смисъла на данните. Същото важи за разминаване във времето: кадър преди движението и действие след него могат да образуват неправилна учебна двойка. Примерът и препоръката са наш инженерен анализ.
Какво е установено
Проверихме публичния обзор, моделната карта и документацията за данни. Не сме изпълнявали модела и не потвърждаваме самостоятелно неговите показатели. Практическият извод е да се избере един ограничен сценарий, да се запазят входовете и настройките и да се сравнят генерираните наблюдения с отделен контролен запис. Едва след това има смисъл да се преценява дали разширяването на симулацията носи стойност за конкретната задача.