На 9 ноември 2026 г. MIT представи FLEX — изследване с New York University за коригиране на поведението на робот чрез език. Работата ще бъде представена на CoRL, а препринтът е от 20 октомври. Екипът включва Audrey Lee, Nathaniel Dennler, Ilia Sucholutsky и Andreea Bobu. Това е ново университетско представяне на вече публикувано изследване, а не пускане на потребителски продукт.
От отделен предмет към общо предпочитание
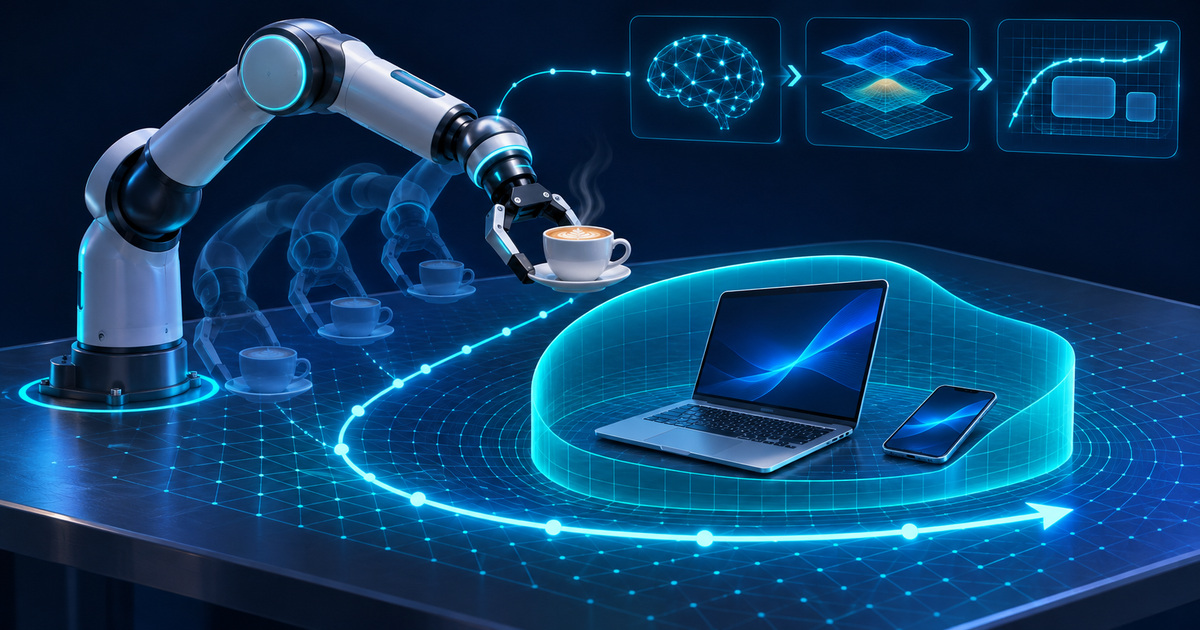
Подходът променя признаците, които роботът отчита при избора на траектория. Три операции добавят липсваща характеристика, обобщават прекалено конкретна и премахват неуместна. Например предупреждение за лаптоп до чаша може да бъде разбрано като предпочитание да се пазят електронните устройства. MIT описва опити с кафе, свещ и топка; използваният езиков модел е GPT-4o.
Проектната страница уточнява важна граница: езикът определя кои характеристики са значими, а демонстрациите помагат да се научи относителната им тежест. Оценката обхваща двумерна навигация и манипулация с Franka. В проучването с 12 участници хората гледат поведението в симулация за безопасност; използвани са реални езикови поправки и демонстрации, събрани с физическа ръка, за последващо обучение. Това не доказва автономна работа в обитавани домове.
Препринтът сравнява съставния метод с подходи, които използват отделни операции или недекомпозирана заявка. Авторите съобщават по-добра нормализирана награда и по-компактно представяне. Този показател е за зададените задачи и предпочитания, а не процент гарантирана безопасност във всяка среда. SIExpo не е възпроизвеждал експериментите.
Редакционен прочит: полезното обобщение има граници
Практическият въпрос е как роботът да разбира какво има значение, когато предметите се сменят. Ако системата запомня само списък от конкретни обекти, всяко пренареждане изисква нова поправка. Ако обобщава твърде широко, може да отхвърли напълно допустим път. Затова полезната демонстрация трябва да показва както успешно пренасяне на предпочитание, така и случаи, в които обобщението е неподходящо.
Един пример за бъдеща проверка би бил една и съща маса с различно разположени чупливи и устойчиви предмети. Предварително се задават позволени траектории и ясно условие за спиране. След езикова поправка се измерва дали промяната пази желаните предмети и дали не блокира задачата. Това е наш предложен критерий, а не допълнителен резултат от FLEX.
Особено важен е моментът, когато премахната характеристика отново стане значима. Изчезването на предмет от видимата сцена не означава непременно, че неговият риск е изчезнал. Реално приложение би трябвало да съчетае подобно езиково обучение с надеждно възприятие, ограничения на движението и възможност човекът да прекъсне действието. Самият убедителен езиков отговор не потвърждава физическа безопасност.
FLEX е конкретен опит за по-добра връзка между човешко намерение и математическо планиране. Публичните материали позволяват да се разгледа методът и тестовата постановка, като ограниченията на симулацията остават съществена част от резултата.
Проверено от редакцията: 2026-11-09T07:12:30.497786+00:00.