Runway публикува на 11 ноември 2026 г. теглата и кода на Praxis-1 под Apache 2.0. Това е публичното пускане след септемврийското представяне. Новината дава на разработчиците реални артефакти за работа, но изборът на checkpoint, адаптацията към робот и оценката на резултатите остават отделни задачи.
Видео и действие в общ модел
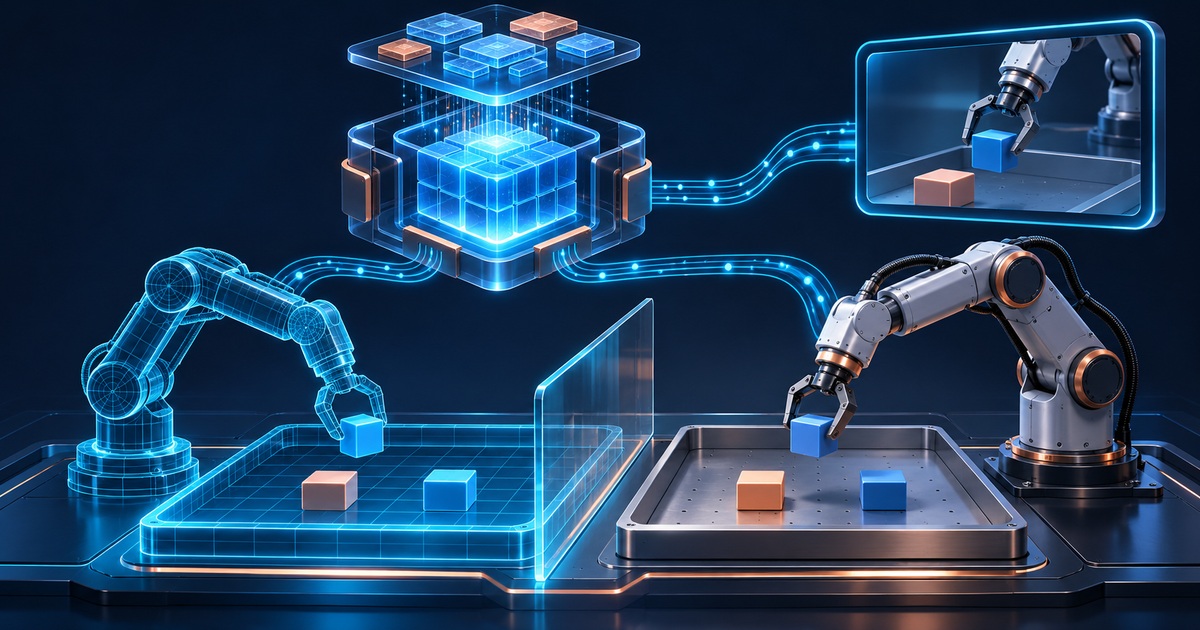
Техническото представяне описва diffusion архитектура с mixture-of-experts, която съвместно предсказва видео и роботизирани действия. Така движението се моделира заедно с очакваната промяна в сцената. Изследването разглежда симулационни и реални роботизирани опити отделно; доброто предсказване на изображение не се представя тук като автоматично доказателство за безопасно движение.
За прочита на резултатите са важни конфигурацията и протоколът. Промяна на механиката, камерите, контролната честота или представянето на състоянието може да изисква нова адаптация. Това е инженерният контекст на един роботизиран модел, а не недостатък, който се установява само от неговия размер.
Базовите тегла не са готова политика за всеки робот
Картата на praxis-1-base изрично посочва, че базовият checkpoint няма специфичните за embodiment action heads. Той е начална точка за дообучаване за нова конфигурация, не готова политика за непосредствено изпълнение. Картата отделя DROID и YAM вариантите и отбелязва външните замразени зависимости с техните собствени лицензи.
Това е съществено за значението на „отворени тегла“. Потребителят получава артефакт и права според неговия лиценз, но трябва да провери и зависимостите и подходящия вариант. Наличието на публично хранилище не установява универсална хардуерна съвместимост.
Провереният Quick start в кода описва Python 3.12, CUDA среда и GPU с поне 80 GB памет за посочения начален симулационен маршрут. Хранилището съдържа инструкции за inference, serving и fine-tuning. Това са изисквания на конкретен пример, не доказателство, че всеки друг вариант непременно използва същото количество памет. Не сме инсталирали или изпълнявали кода.
Какво показва RoboLab-120
Официалната таблица на NVIDIA показва Praxis-1 с 555 успешни епизода от 1200, или 46,2%. В общата таблица има четири по-високи записа. Затова формулировка като „първи world action model“ или сравнението с определени отворени политики трябва да пази обхвата на категорията; не означава първо място сред всички подходи.
Таблицата отделя и информация за вида политика, използваните данни и други параметри. Дори общ процент не описва самостоятелно времето за действие или условията за обучение. Позиция в класацията е полезна сравнителна следа, а не гаранция за нов работен процес в реална среда.
Какво позволява публичното пускане
Редакционната ни оценка е, че стойността на този етап е проверимостта. Външен екип вече може да посочи точния артефакт, да проследи зависимостите и да започне ограничена оценка. Това е по-конкретно от гледане на избрани демонстрации, но не отменя разликата между възможност за възпроизвеждане и действително възпроизведен резултат.
Разумен тест би започнал със симулация и фиксирани задачи. Едва след това има смисъл да се оценява съответният физически робот при отделни ограничения за движение и наблюдение. Записът трябва да пази и неуспехите, за да не се превърне удобната демонстрация в единствен критерий.
Praxis-1 е значим с публикуването на тегла, код и различими варианти за адаптация. Най-полезният прочит съчетава тази отвореност с конкретни въпроси: кой checkpoint, кой робот, кой протокол и кой действително проверен резултат. Нито лицензът, нито единичен процент решават тези въпроси вместо разработчика.
Източници: Runway — Praxis-1 public release, Runway — Praxis-1 technical study, Runway — Praxis-1 released code, Runway — Praxis-1 base model card, NVIDIA — RoboLab-120 official leaderboard.
Корицата е концептуална AI илюстрация, не документална снимка.
Проверено от редакцията: 2026-11-12T07:52:16.361310+00:00.